Conducción autónoma total (supervisada) v14.2.2 incluye:
- Se ha mejorado el codificador de visión de la red neuronal, aprovechando las características de mayor resolución para optimizar aún más el sistema en escenarios con vehículos de emergencia, obstáculos en la vía y gestos humanos.
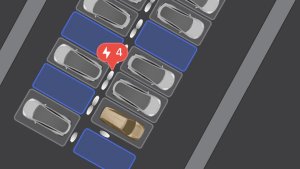
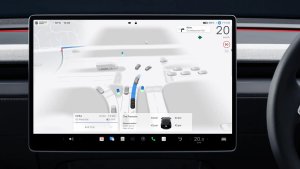
- Se han agregado opciones de llegada para poder seleccionar dónde debe estacionar el FSD: en un estacionamiento, en la calle, en una entrada de vehículos, en un garaje multinivel o en el bordillo junto a la acera.
- Se ha agregado la capacidad de hacerse a un lado o ceder el paso a vehículos de emergencia (p. ej., coches de policía, camiones de bomberos, ambulancias).
- Se ha agregado la navegación y el cálculo de rutas a la red neuronal basada en visión para gestionar en tiempo real el bloqueo de carreteras y los desvíos.
- Se ha agregado un perfil de velocidad adicional para personalizar aún más las preferencias de estilo de conducción.
- Manejo mejorado de portones estáticos y dinámicos.
- Mejora en el desvío ante obstáculos en la calzada (p. ej., neumáticos, ramas o cajas).
- Mejorar la conducción en varios escenarios, entre los que se incluyen: giros sin protección, cambios de carril, accesos de vehículos y autobuses escolares.
- Se ha mejorado la capacidad de la FSD para gestionar los fallos del sistema y recuperarse de forma fluida de operaciones degradadas, lo que aumenta la fiabilidad.
- Se han agregado alertas sobre la acumulación de residuos en el parabrisas interior que podrían afectar a la visibilidad de la cámara delantera. Si es así, acuda al servicio técnico para su limpieza.
- La falta de visibilidad de la cámara puede aumentar la sensibilidad del sistema de monitorización de atención.
Próximas mejoras:
- Fluidez y capacidad de percepción en general
- Selección de plazas y calidad de estacionamiento