This update adds FSD v14.3.3 in Australia and New Zealand.
Tesla Videos
Details
FSD Version
Release Date
FSD Beta Updates
Recent News
FSD (felügyelt) v14.3.3 a déli féltekén
A Teljes önvezetés (felügyelt) 14.3.3-as verziója a következőket foglalja magában:
- Frissült az FSD neurális hálózat betanításának megerősítéses tanulási (Reinforcement Learning, RL) szakasza, ami sokféle vezetési helyzetben javulást eredményezett.
- Tovább lett fejlesztve a neurális hálózat vizuális kódolója, amelynek köszönhetően javult a ritkán előforduló és alacsony láthatóságú helyzetek értelmezése, hatékonyabbá vált a 3D geometria értelmezése, és a rendszer többféle közlekedési táblát képes felismerni.
- Az alapoktól újraírtuk az MI-fordítót és a futtatókörnyezetet az MLIR-rel, ami 20%-kal gyorsabb reakcióidőt és jobb modelliterációs sebességet eredményezett.
- Mérsékeltük a sávközéptől való szükségtelen eltérést, és orvosoltuk a ráközelítéses viselkedési mintákat.
- Nagyobb határozottságot értünk el a parkolóhely-kiválasztásban és a manőverezésben.
- Hatékonyabbá vált a parkolási helyet jelző gombostű előrejelzése, amelyet mostantól egy P ikon jelez a térképen.
- A jármű jobban reagál a sürgősségi járművekre, iskolabuszokra, az elsőbbséget nem megadó és olyan járművekre, amelyek ritkán fordulnak elő az utakon.
- Javítottuk a kisállatok kezelését azzal, hogy az RL betanítása során a nehezebb példákra összpontosítottunk, és jutalmakat tettünk elérhetővé a biztonság proaktív betartásáért cserébe.
- Továbbfejlesztettük a jelzőlámpák értelmezését az összetett, többlámpás kereszteződésekben és a kanyarodó utakon, valamint a sárga jelzésnél történő megállásoknál. Mindezt a Tesla-flottából begyűjtött, nehezen értelmezhető RL-példák alapján történő betanítás tette lehetővé.
- A ritka, szokatlan, a jármű útjába benyúló, belelógó vagy bedőlő tárgyak kezelése hatékonyabbá vált a flottából begyűjtött adatokból kiemelt ritka előfordulások felhasználásával a betanítás során.
- Javítottuk a rendszer-teljesítmény ideiglenes csökkenésének kezelését: a rendszer ilyenkor is megőrzi az irányítást, és a működése vezetői beavatkozás nélkül is automatikusan helyreáll, nehogy feleslegesen ki kelljen kapcsolni.
- Fejlesztettük a vezetőfigyelő rendszer érzékenységét hatékonyabb tekintetkövetéssel, a szemüveghordás értelmezésének képességével és nagyobb pontossággal változó fényviszonyok mellett.
- Segítsen a Teslának az Önvezetés fejlesztésében úgy, hogy az irányítás átvétele után kiválasztja a közbeavatkozás okát a főképernyőn.
- Mostantól láthatja az FSD (felügyelt) módban, beavatkozás nélkül megtett távolságot. Az Önvezetés alkalmazás az Ön leghosszabb beavatkozásmentes sorozatát is megmutatja.
Hamarosan elérhetővé váló fejlesztések:
- Az okokon alapuló viselkedés kiterjesztése a célállomás-kezelésen túl az összes egyéb viselkedési formára.
- Kátyúelkerülés hozzáadása.
Teljes önvezetés (felügyelt) a déli féltekén
Az Ön felügyelete alatt a Teljes önvezetés (felügyelt) a déli féltekén szinte bárhová el tudja vezetni a Tesláját. Sávot vált, kiválasztja a navigációs útvonalnak megfelelő sávot, navigál a többi jármű és tárgy körül, valamint balra és jobbra fordul. Önnek és a felhatalmazott személyeknek fokozott figyelemmel és éberséggel kell használniuk. Nem teszi önvezetővé a járművet. Ne bízza el magát.
A Teljes önvezetés (felügyelt) a déli féltekén engedélyezve lett a járművén. A funkció használatához nyomja le a jobb oldali görgetőkerék-gombot egyszer. A Teljes önvezetés (felügyelt) a déli féltekén az Önvezetés beállításaiban tiltható le.
Ügyeljen az útviszonyokra és a veszélyekre (például a kátyúkra és a fekvőrendőrökre), és a járművet minden körülmények között felelősségteljesen vezesse.
Változások az Autopilot funkcióinak elnevezésében
Ez a módosítás csak bizonyos funkciók nevét és a járműben megjelenő egyes szövegeket változtatja meg, a funkciók működését nem érinti.
- A Navigate on Autopilot új neve Navigate on Autosteer.
- Az FSD-számítógép új neve AI-számítógép.
Sebességprofilok
Az FSD (felügyelt) mostantól a vezetői profil, a sebességkorlátozás és a környező forgalom alapján határozza meg a megfelelő sebességet.
- A vezetői profil mostantól jelentősebben befolyásolja a viselkedést. Minél magabiztosabb a profil, annál nagyobb a maximális sebesség.
- A jobb oldali görgetőkerék fel/le mozgatása mostantól a sebességprofil beállításait módosítja, nem pedig a maximális sebesség mph-ban vagy km/h-ban pontosan megadott ofszetjét.
– Bevezettük az új LAJHÁR sebességprofilt, amely a CHILL-nél alacsonyabb sebességet és visszafogottabb sávváltást biztosít.
Érkezési beállítások
- A Robotaxi stílusú kiszállás esetén mostantól választhat a következő érkezési lehetőségek közül: parkoló, parkolóház, utca, felhajtó vagy járdaszegély.
- Az Ön által megadott érkezési beállítások és preferált parkolóhelyek minden egyes úti célnál tárolva vannak.
- Érvelési modellünk felméri az úti célhoz elérhető lehetőségeket, és egy intuitív alapértelmezett beállítást választ.
- A navigációs jelölő a választott érkezési beállításnak megfelelően lesz módosítva.
Felhasználói felületet érintő fejlesztések
- Az önvezetési statisztikák mostantól a Kezelőelemek > Önvezetés alatt tekinthetők meg.
- Az önvezetés elindításának lehetősége az érintőképernyőre koppintva leparkolt állapotban vagy bármikor vezetés közben.
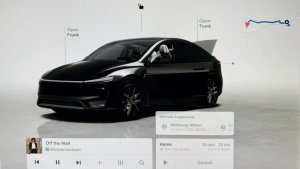
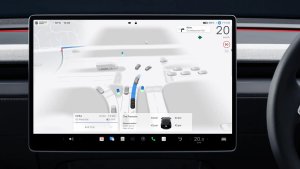
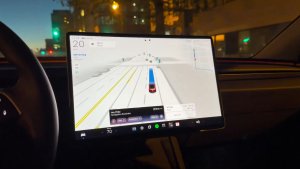
- A Sebességprofilhoz és az Érkezési beállításokhoz hasonló beállítások közvetlen módosítása a középső képernyő Önvezetés vizualizációjából.
Fékezéses megerősítés
Az Önvezetés indítása gomb Fékezéses megerősítése mostantól alapértelmezés szerint ki van kapcsolva. Ha le van tiltva, az önvezetés megkezdéséhez nem szükséges lenyomni és felengedni a féket az aktiválás megerősítéséhez.
A Fékezéses megerősítést az Önvezetés > Fékezéses megerősítés menüpontban engedélyezheti.